Repository navigation
Home

(Icebot 0.1)

- Introducción
- Características (v0.1)
- Despiece
- Piezas y ficheros 3D
- Instrucciones de montaje
- Probando el icebot v0.1
- Fotos
- Autor
- Licencia
- Enlaces
Robot imprimible (printbot) minimalista, diseñado para controlarse con circuitos digitales dentro de la FPGA de la placa Icezum Alhambra. Es un robot educativo, para aprender los principios de la electrónica digital y la robótica

- Dos Servos de rotación contínua SpringRC SM-S4303R
- Ensamblaje SIN tornillos
- Piezas imprimibles en 3D
- Estructura minimalista
- Diseñado con FreeCAD 0.17

-
Sólo tiene tres piezas diferentes, imprimibles en 3D: Marco (Azul), para unir los servos, pasadores (Amarillo) para amarrar el marco a los servos y las ruedas (Naranjas) que se acoplan a la corona de 4 brazos del servo por presión
-
La versión 0.1 de icebot se ha diseñado expresamente para ser muy simple. Hay un gran margen de mejora para que los estudiantes y la comunidad puedan evolucionarlo
En este diagrama explosionado se pueden ver todas las piezas que componen la versión 0.1 del icebot

| Ref | Nombre | Descripción |
|---|---|---|
| 1 | Icezum Alhambra | Placa entrenadora con FPGA, donde se crean los circuitos digitales para gobernar al Icebot |
| 2 | Marco | Pieza Imprimible. Pieza para unir los dos servos. Se coloca una en la parte frontal y la otra para la trasera |
| 3 | Servo SpringRC SM-S4303R | Servos de rotación contínua. Son los motores del robot |
| 4 | Pasador | Pieza imprimible. Pasadores de fijación de los servos a los marcos. Se introducen por presión |
| 5 | Rueda | Pieza imprimible. Ruedas del robot. Se acoplan a la corona de 4 brazos del servo por presión |
| 6 | Junta tórica 50x3 | Junta tórica de 3mm de grosor y 50mm de diámetro |
El Icebot 0.1 está formado por 3 piezas impresas diferentes, resumidas en esta tabla. Se han impreso en PLA, usando Cura 2.7, con una altura de capa de 0.2mm, en una Prusa Hephestos 2
| Pieza | Fichero STL | Cantidad | Tiempo impresión | Descripción |
|---|---|---|---|---|
 |
icebot-frame.stl | 2 | 23 min / pieza | Marco. Pieza de unión de los dos servos. Una para la parte delantera y otra para la trasera |
 |
icebot-pin.stl | 8 | 2 min / pieza | Pasador. Piezas de unión entre el marco y los servos |
 |
icebot-wheel.stl | 2 | 32 min/pieza | Rueda. Las ruedas del robot |
Las piezas se han diseñado con FreeCAD 0.17. Los ficheros fuentes, y en otros formatos se resumen en esta tabla
| Fichero | Descripción |
|---|---|
| icebot.fcstd | Piezas, ensamblaje y diagrama explosionado. Fichero Fuente, en FreeCAD 0.17 |
| icebot.stpz | Ensamblaje. Fichero STEPz (STEP comprimido) |
| icebot-exploded.stpZ | Despiece. Fichero STEPZ (STEP comprimido) |
| icebot-wheel.fcstd | Ruedas. Fichero fuente en FreeCAD 0.17 |
| icebot-wheel.step | Ruedas. Fichero STEP |
| icebot-wheel.stl | Ruedas. Fichero STL, para imprimir |
| icebot-frame.step | Marco. Fichero STEP |
| icebot-frame.stl | Marco. Fichero STL, para imprimir |
| icebot-servo-pin.step | Pasador. Fichero STEP |
| icebot-pin.stl | Pasador. Fichero STL, para imprimir |
Descripción detallada del proceso de montaje del Icebot. Lo primero es conseguir / imprimir todo el material necesario. Las piezas impresas las probaremos antes, para asegurarnos que están impresas correctamente
- Vídeos de montaje, en youtube
- Momentos en Twitter
Todo el material necesario para montar el icebot 0.1 se muestra en esta foto:

- Dos servos de rotación continua SpringRC SM-S4303R
- Una placa con FPGA Icezum Alhambra
- Dos juntas tóricas de 50mm de diámetro y 3mm de grosor
- Una pila de 9 voltios
- Cable para pila de 9 voltios
- Adaptador DC Barrel jack
- Dos gomas elásticas
- Dos ruedas impresas en 3D
- Dos marcos impresos en 3D
- 8 pasadores impresos en 3D
Antes de empezar el montaje comprobaremos que las piezas impresas son correctas y que funcionan bien
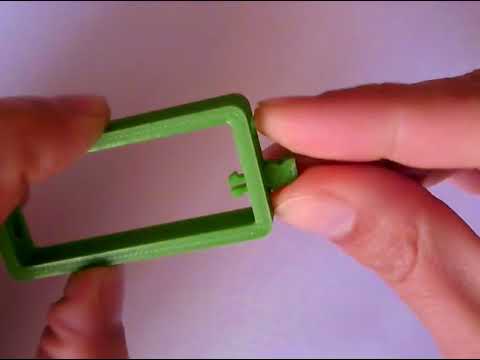
Comprobar que los pasadores entran correctamente por los taladros del marco. La primera vez puede que estén un poco duros, pero las siguientes entrarán mejor

Simplemente hay que colocar el pasador sobre el taladro y ejercer un poco de presión sobre la base hasta que entre

- Vídeo en youtube:
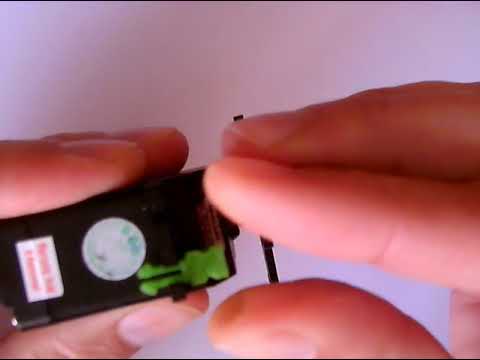
También comprobamos que los pasadores entran bien por los taladros de los servos

Lo introducimos con la orientación mostrada en la foto, y luego lo sacamos

- Vídeo en Youtube:
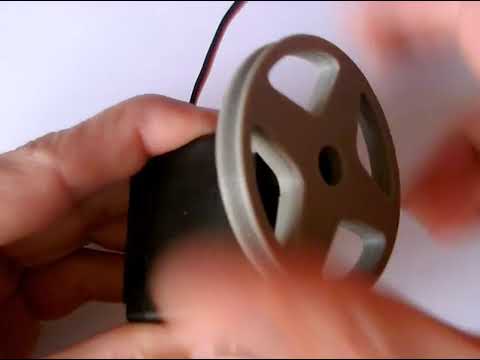
Comprobamos que las ruedas encajan bien en las coronas de 4 brazos de los servos. La primera vez conviene acoplarlas despacio, para que las pestañas no se rompan al doblarse. Las siguientes veces el proceso es más sencillo

Con hacer una ligera presión la rueda entrará en su alojamiento, escuchándose un clac

- Vídeo en Youtube:
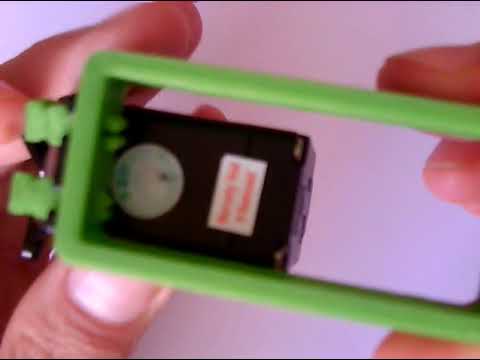
Una vez comprobadas las piezas, empezamos con el montaje del robot en sí. Tomamos un servo y le colocamos dos pasadores por los taladros situados en el lado contrario a donde está el cable

Ahora le acoplaremos uno de los marcos. Es muy importante que la flecha que tiene el marco en uno de sus lados esté orientada igual que en la foto

Ejerciendo presión sobre el marco, introducimos los pasadores por los taladros del marco. Quedará acoplaco como se muestra en la foto

Y esta este es el acoplamiento visto desde otro ángulo

- Vídeo en Youtube:
Acoplamos el otro servo también al marco trasero, de la misma forma. Primero colocamos los dos pasadores

Colocamos el servo con los pasadores sobre los taladros del marco

Ejerciendo presión sobre la base de los pasadores, el servo queda fijado al marco

Y así es como queda visto desde arriba

- Vídeo en Youtube:
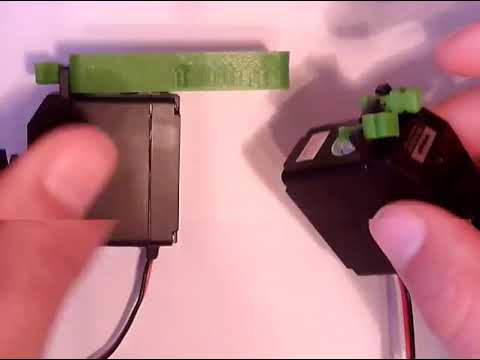
Insertamos los 4 pasadores que quedan por los taladros de los servos del lado de los cables

Colocamos el marco y ejercemos presión sobre los pasadores para acoplarlo. ¡Importante! Colocar la flecha del marco mirando hacia fuera, como se indica en la foto

Esta es la vista frontal. Los cables están doblado y pasan por debajo de los servos

Y se pasan por dentro del marco trasero. Esta es la vista inferior (observar que no hay flechas en esta parte)

Así es como queda visto por detrás. Los cables de los servos pasan a través del marco trasero:

Y esta es el robot visto desde arriba. Las flechas de los marcos apuntan hacia fuera del robot

- Vídeo en Youtube:
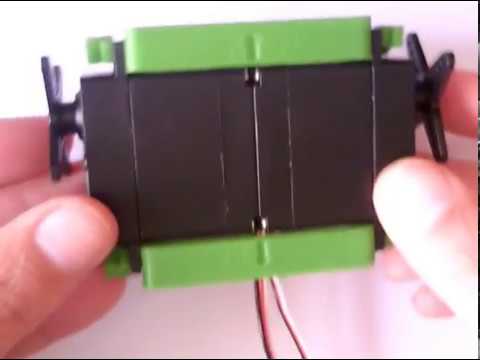
Colocaremos la icezum alhambra usando dos gomas elásticas. Lo sé, es cutre, pero funciona. Esto lo mejoraremos en la versión 0.2 del icebot :-)

Primero ponemos la placa encima de los servos, apoyada en los marcos, con la orientación mostrada en la foto

Y luego la amarramos a los servos mediante las dos gomas elásticas. Una delante y otra detrás

Esta es la vista inferior:

y esta la trasera:

- Vídeo en Youtube:
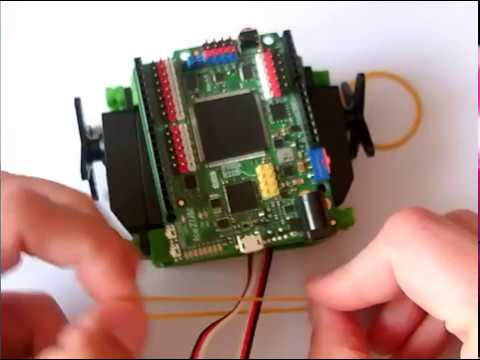
Para alimentar el robot usamos una pila de 9v, un cable de conexión y un jack con una clema

Primero conectamos el cable a la pila y a la clema-jack

Conectamos la pila a la icezum Alhambra. La situamos en la parte trasera y pasamos los dos cables de los servos alrededor de ella, y los llevamos a la zona delantera por debajo de las gomas

Finalmente colocamos el sobrante del cable de la pila bajo una de las gomas, para que quede más recogido

- Vídeo en Youtube:
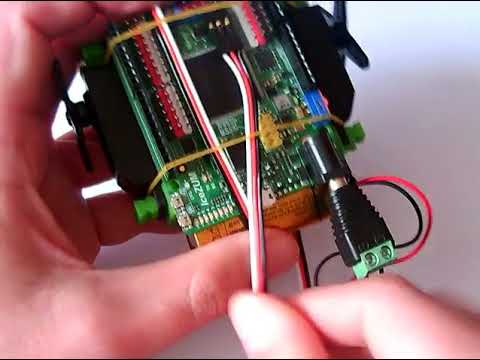
Los servos se pueden conectar a cualquier de las salidas de la Icezum Alhambra, sin embargo, nosotros los conectaremos como se indica en esta foto: el servo derecho en la salida D0 y el servo izquierdo en D1

- Vídeo en Youtube:
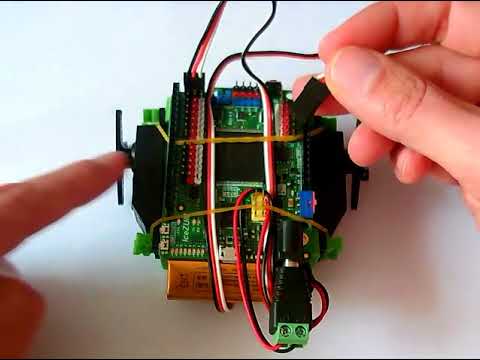
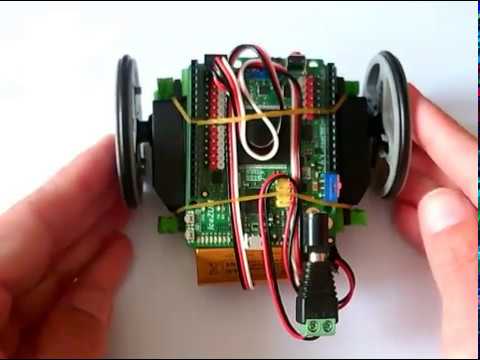
El último paso es colocar las juntas tóricas en las ruedas, y éstas acoplarlas a las coronas de los servos. ¡Con esto ya tenemos nuestro robot listo!
- Vídeo en Youtube:
Probaremos el icebot con un circuito muy sencillo, que simplemente hace que el robot se mueva hacia adelante al apretar un pulsador externo conectado a la entrada D13. Este es el circuito en icestudio:

El fichero se puede descargar de aquí: Test-1-icebot-pulsador.ice
- Vídeo en Youtube:

| Album de fotos en Google | |
|---|---|
 |
 |
 |
 |
 |
 |
 |
- Juan González-Gómez (Obijuan)

- El Icebot v0.1 es un diseño derivado del Miniskybot 0.1
- 2018-Abril-03: Publicada la documentación del Icesbot v0.1
